Ausstattung
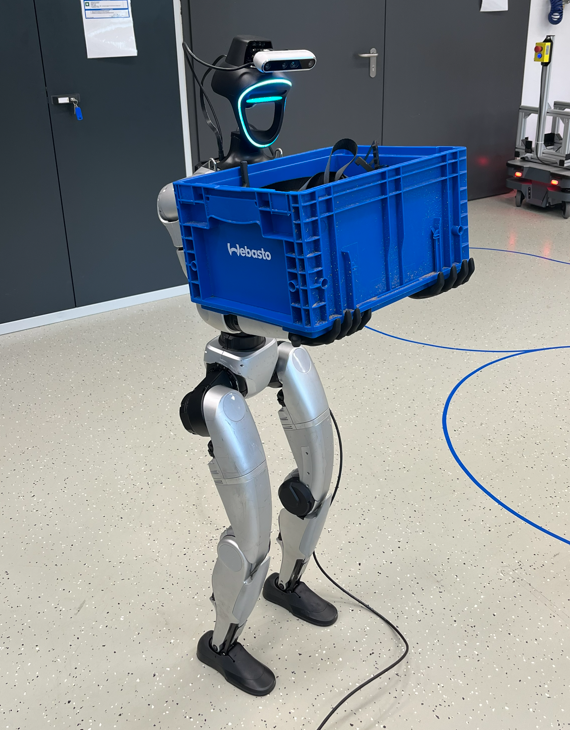
Humanoider Roboter Unitree G1
Der Unitree G1 EDU ist ein humanoider Forschungsroboter des chinesischen Herstellers Unitree Robotics. Er zeichnet sich durch eine kompakte, menschenähnliche Bauweise. Der G1 EDU ist speziell für Forschung, Entwicklung und Bildung konzipiert. Zu den technischen Eckdaten zählen:
- Höhe/Gewicht: ca. 1,32 m / ca. 35 kg
- Aktuatoren: Hochleistungs-Servomotoren in Hüfte, Knie und Sprunggelenk (bis zu 90 Nm Drehmoment)
- Sensoren: Tiefenkamera, 3D-Lidar, 9-Achsen-IMU, Fußkraft-Sensoren
- Fähigkeiten: dynamisches Gehen, Laufen, Springen, Treppensteigen, Aufstehen nach Sturz
- Steuerung: optional per Teleoperation (VR/Exoskelett) oder autonome Algorithmen
Der G1 EDU dient in unserem Demonstrator als Plattform, um menschliche Bewegungsdaten mittels Teleoperation zu erfassen und daraus Trainingsdaten für autonome Robotik in Produktion und Logistik zu generieren.
Autonomer mobiler Roboter | MiR 250
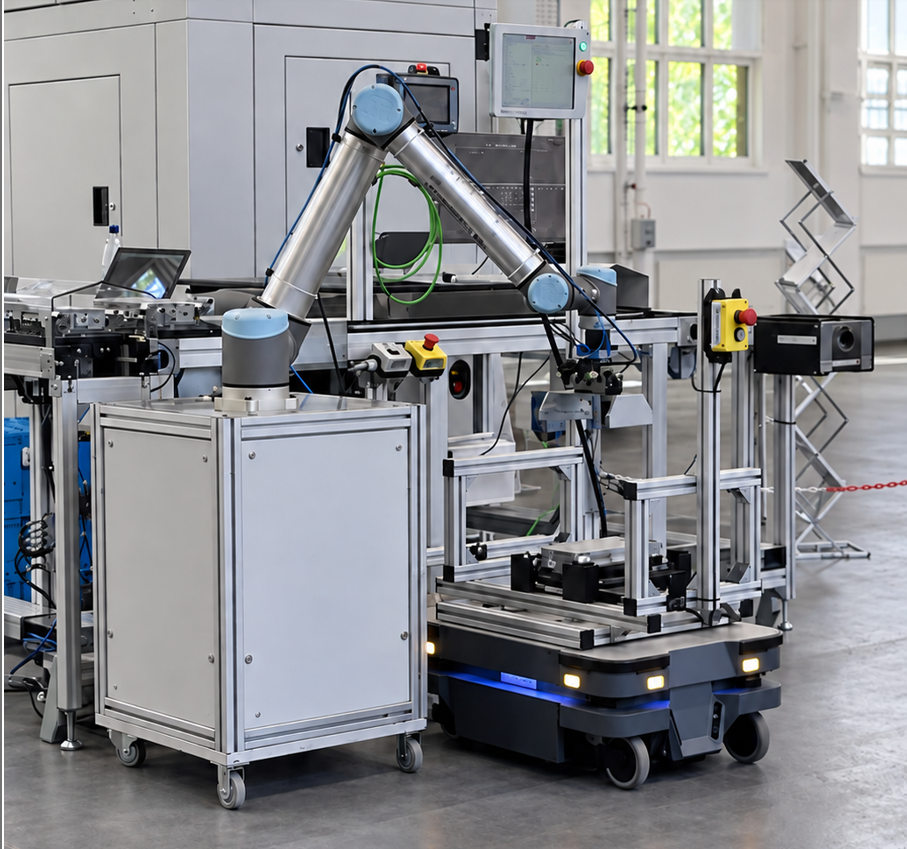
Der MiR250 ist ein autonomer mobiler Roboter (AMR) des Herstellers Mobile Industrial Robots. Er wurde für den flexiblen innerbetrieblichen Materialtransport in dynamischen Produktions- und Logistikumgebungen entwickelt. Mithilfe seiner integrierten Sensorik navigiert er selbstständig, erkennt Hindernisse und passt seine Fahrroute bei Bedarf an. Zu den technischen Eckdaten zählen:
- Abmessungen: ca. 800 × 580 × 300 mm
- Nutzlast: bis zu 250 kg
- Geschwindigkeit: bis zu 2,0 m/s
- Navigation: autonome, natürliche Navigation
- Sicherheit: 360°-Umfelderfassung mittels Laser-Flächenscannern, Näherungssensoren und 3D-Kameras für dynamische Hinderniserkennung
- Integration: Steuerung und Einbindung über Drahtlosnetzwerk, Schnittstellen und REST-API
- Erweiterbarkeit: modularer Aufbau für individuelle Aufbauten und Transportlösungen
In unserem Demonstrator übernimmt der MiR250 den autonomen Transport von Bauteilen zwischen verschiedenen Prozessstationen. An einer definierten Übergabeposition wird er durch einen kollaborativen Roboter automatisch be- und entladen. Die koordinierte Kommunikation zwischen mobilem Roboter, Roboterarm und Anlagensteuerung ermöglicht die praxisnahe Untersuchung vollständig vernetzter Materialfluss- und Automatisierungsprozesse.
Der Demonstrator dient als Versuchs- und Lehrplattform für Themen wie autonome Intralogistik, Mensch-Roboter-Interaktion, Anlagenkommunikation, Schnittstellenprogrammierung sowie die Planung und Optimierung automatisierter Materialflüsse.
MotionMiners: Hard- und Software zur automatisierten und anonymisierten Prozessdatenerfassung manueller Arbeitsabläufe
MotionMiners dient der automatisierten Aufnahme von Prozessdaten. Dabei können beispielsweise Bewegungsdaten ohne hohen manuellen Aufwand erfasst werden. Es bietet die Möglichkeit einer ganzheitlichen Datenerfassung.
Die Hardware besteht aus:
- 8 Messets mit je 3 Sensoren
- 25 Beacons
- 1 Einmessgerät (Industrie Smartphone)
- 16 Schweißbandpaare
- 8 Gürtel inkl. Gürtelhalter
Förderhinweise:
Das Projekt wird im Rahmen des EFRE Programms 2021 bis 2027 des Landes Mecklenburg-Vorpommern aus Mitteln des Europäischen Fonds für regionale Entwicklung der Europäischen Union und des Landes Mecklenburg-Vorpommern gefördert.
Ansprechpartner:
Herr Paul Edler


End-of-Line Prüfstand für Hochvoltheizer
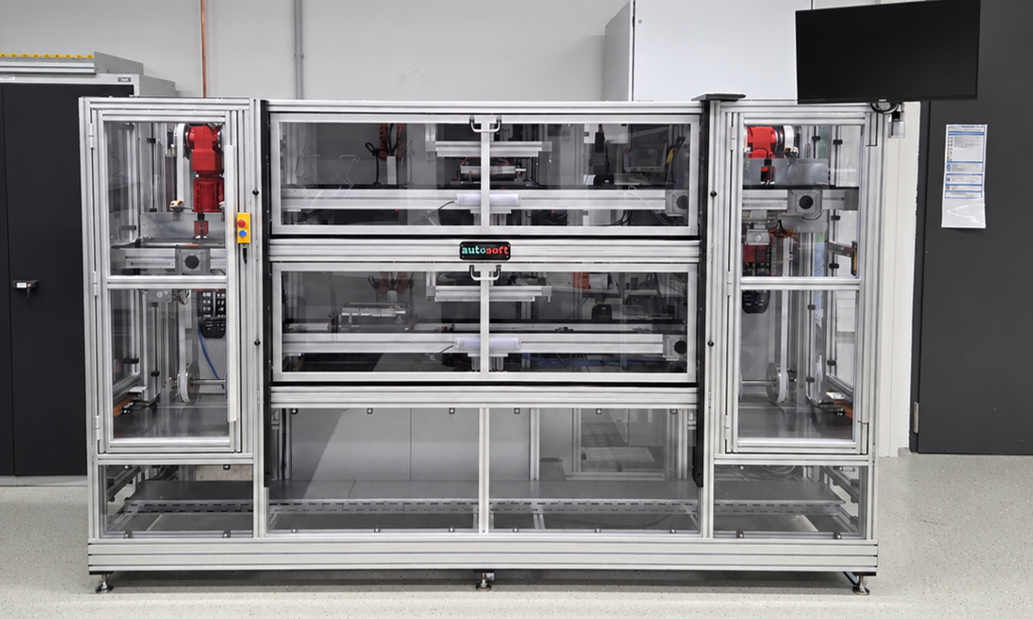
Die End-of-Line-Prüfanlage ist ein Demonstrator aus der Automobilproduktion, mit dem automatisierte Prüf- und Transportprozesse realitätsnah abgebildet werden können. Werkstücke durchlaufen dabei zwei parallel angeordnete Zellen, die über Fördertechnik und Lifts miteinander verbunden sind. Zu den technischen Eckdaten zählen:
- Aufbau: zwei parallele Zellen mit separater Steuerung und zwei verbindenden Lifts
- Werkstücktransport: geschlossener Transportprozess auf Werkstückträgern mit mehreren Warte- und Übergabeplätzen
- Prüfprozess: automatische Positionierung und Kontaktierung eines Prüflings sowie Erfassung und Bewertung von Messwerten
- Steuerung: speicherprogrammierbare Steuerung mit Industrie-PC und OPC-UA-Schnittstelle
- Bedienung: 22–24″-Touchmonitor mit nutzerfreundlicher HMI zur Anzeige von Prüfablauf, Messwerten, Grenzwerten und Prüfergebnissen
- Auswertung: farbliche Kennzeichnung fehlerhafter Prüflinge und statistische Auswertung zurückliegender Prüfungen
- Sicherheit: Eingriffsschutz, Absturzsicherung der Lifts und optische Anzeige des Anlagenzustands
- Versorgung: 400 V AC, 16 A sowie 6 bar Betriebsdruck
Die EOL-Prüfanlage dient in unserem Demonstrator als praxisnahe Versuchs- und Lehrplattform für Automatisierung, Sensorik, Steuerungstechnik und Prozessgestaltung. Studierende und Forschende können an ihr eigene SPS-Programme entwickeln, industrielle Kommunikationsschnittstellen erproben und die statistische Prozesskontrolle anhand eines realitätsnahen Prüfprozesses untersuchen.
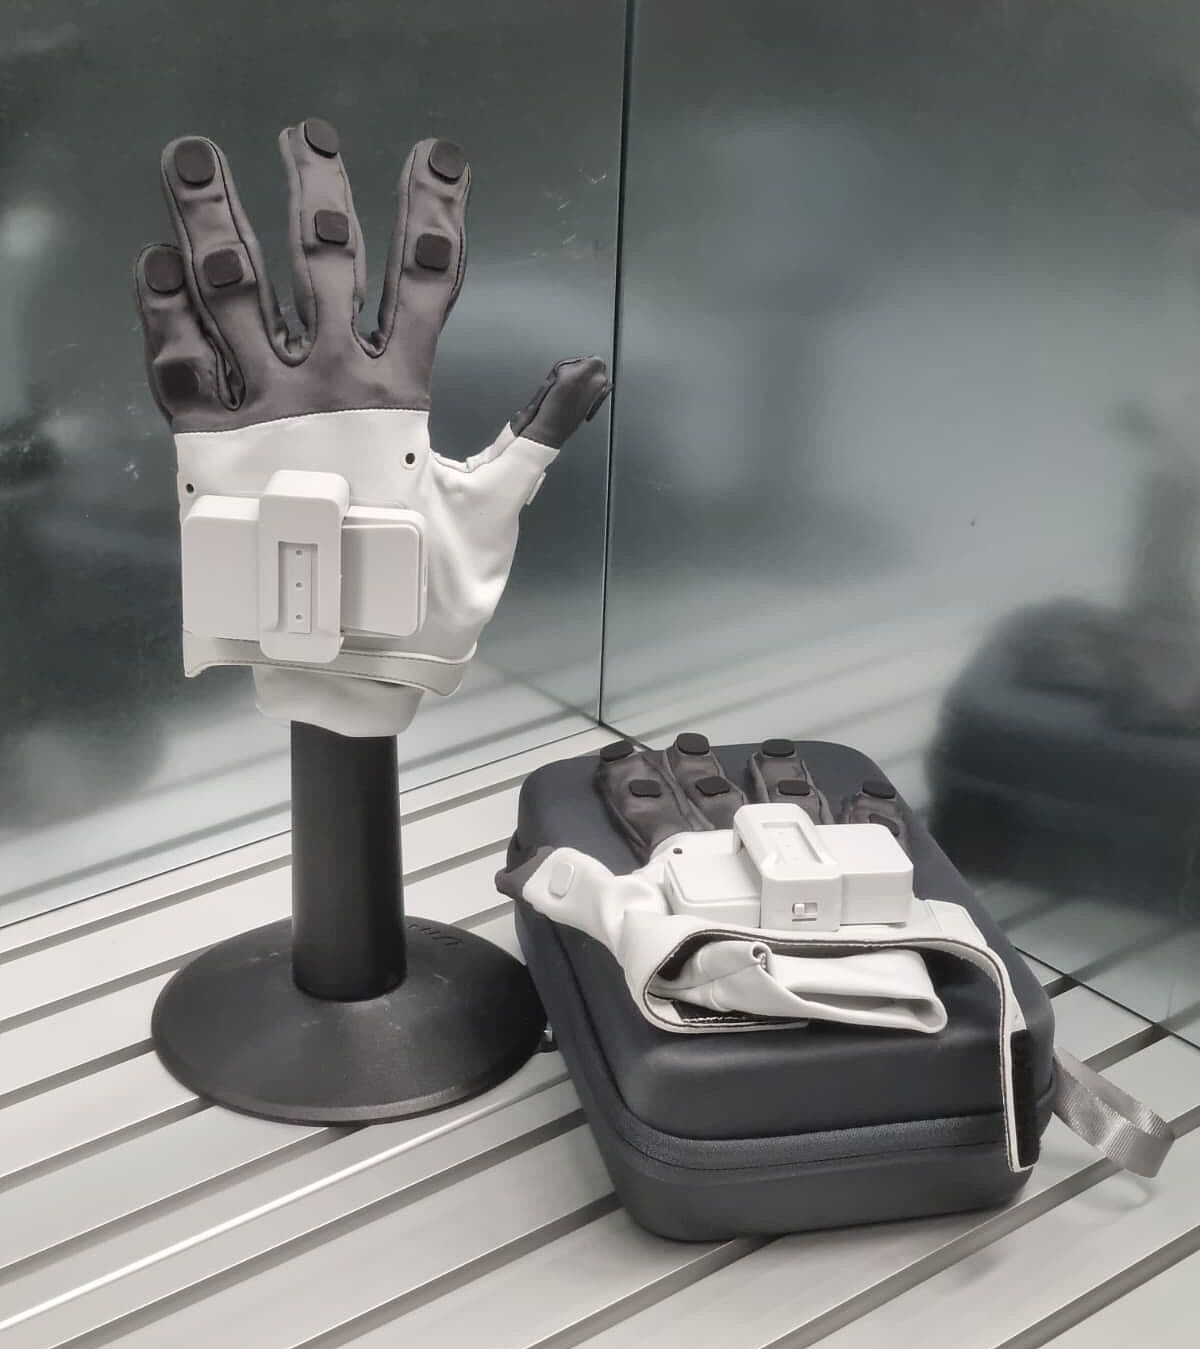
Manus Meta Gloves Pro
Die Manus Meta Gloves Pro sind professionelle Hand-Tracking-Handschuhe, die für präzise Motion-Capture- und VR/AR-Anwendungen entwickelt wurden. Sie kombinieren magnetische Finger-Sensoren mit IMU-Daten (Trägheitssensoren), um eine hochgenaue, latenzarme Erfassung der Hand- und Fingerbewegungen zu ermöglichen – ohne das Problem optischer Verdeckungen (Okklusion).
Kernmerkmale:
- Hohe Präzision: Erfassen selbst feinste Fingerbewegungen und Gelenkwinkel in Echtzeit.
- Robust und zuverlässig: Kein Verlust des Trackings bei schnellen Bewegungen oder überkreuzten Fingern.
- Tragbar und komfortabel: Leichtes, ergonomisches Design für langes Tragen in professionellen Produktionsumgebungen.
- Nahtlose Integration: Kompatibel mit gängigen Motion-Capture-Systemen und VR-Plattformen (z. B. über SteamVR, Unity oder Unreal).
Typische Anwendungsbereiche: Charakter-Animation in Film und Gaming, Robotik-Fernsteuerung, industrielles Training sowie immersive VR/AR-Produktionen, bei denen höchste Handgenauigkeit gefordert ist.
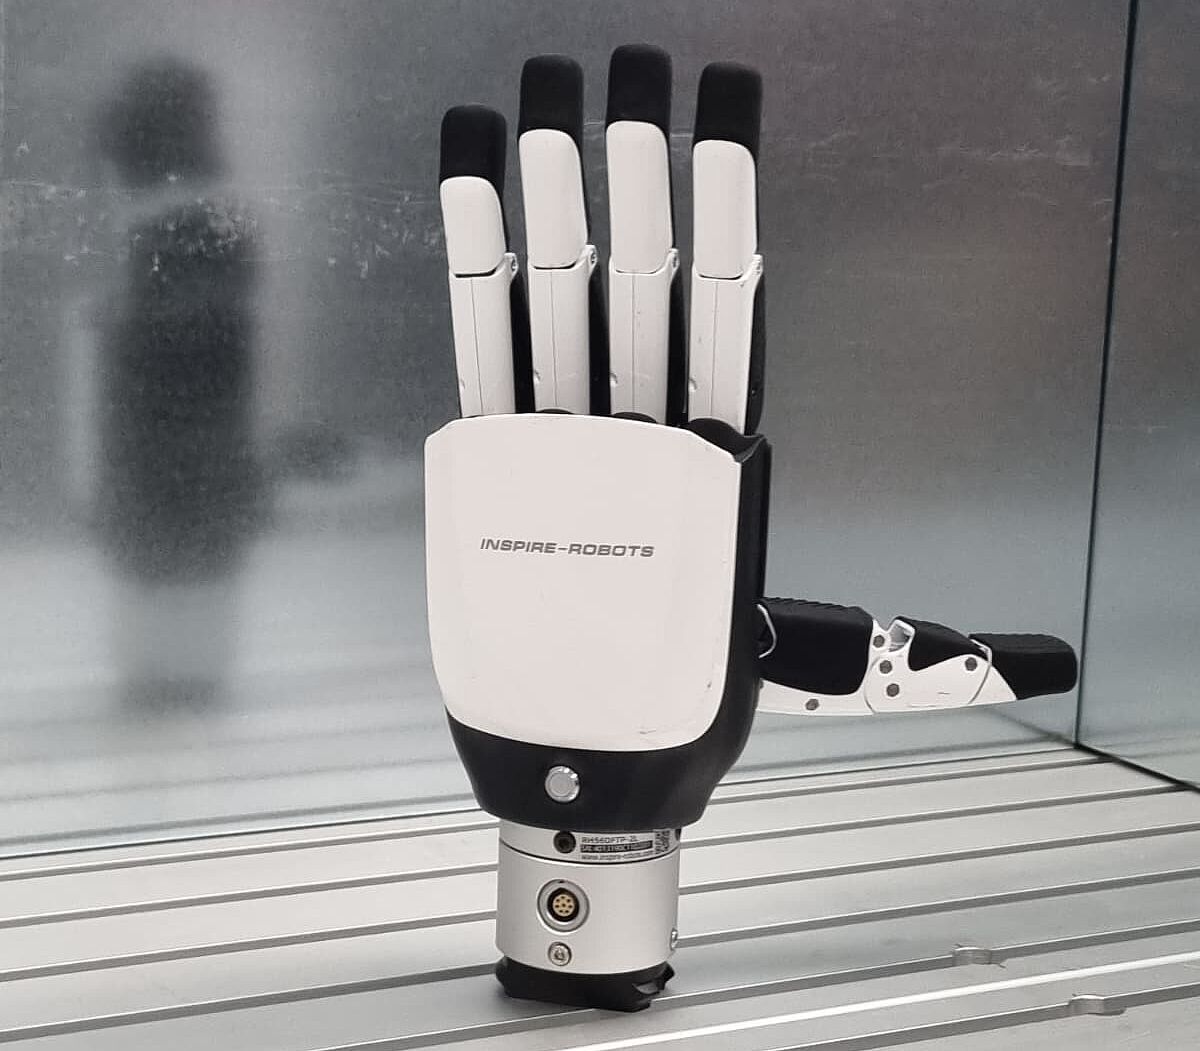
Roboterhand von Inspire Robots: RH56DFT
Die RH56DFT ist eine fünffingrige, hochintegrierte Roboterhand für anspruchsvolle Forschungs- und industrielle Manipulationsaufgaben. Ihr kompaktes, menschenähnliches Design umfasst einen opponierbaren Daumen und bietet je nach Ausbaustufe zwischen sechs und zwölf Freiheitsgraden, wobei jeder Finger über zwei bis drei unabhängig ansteuerbare Gelenke verfügt.